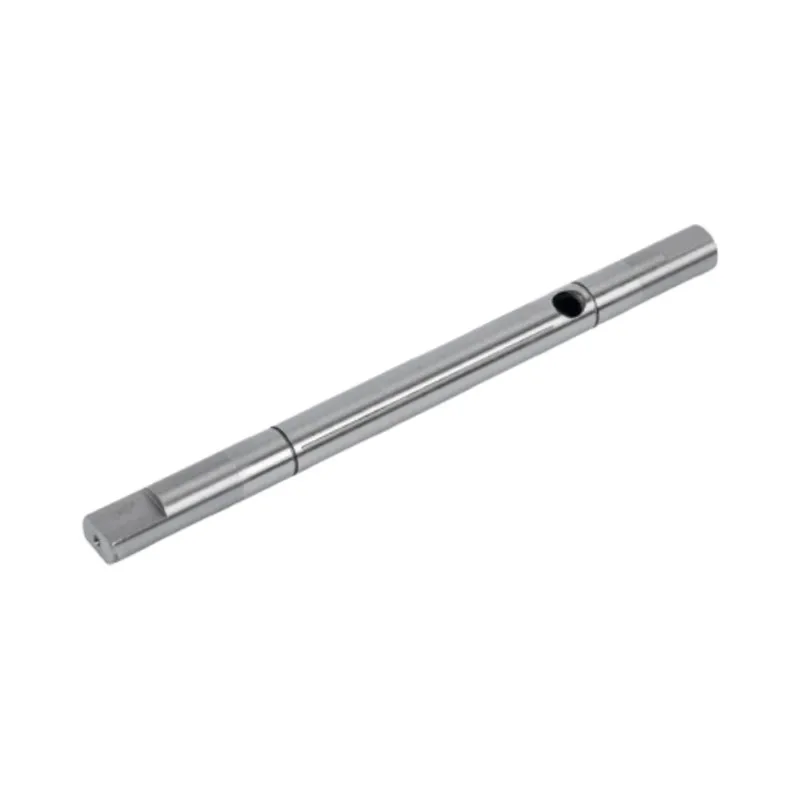
1. Trục động cơ robot công nghiệp là xương sống cơ học của chuyển động robot
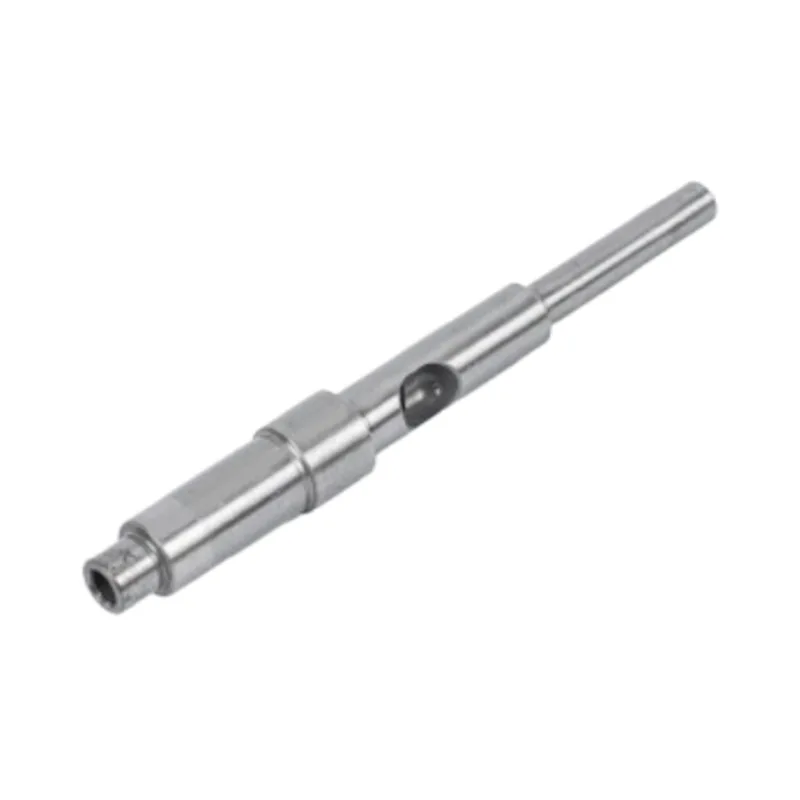
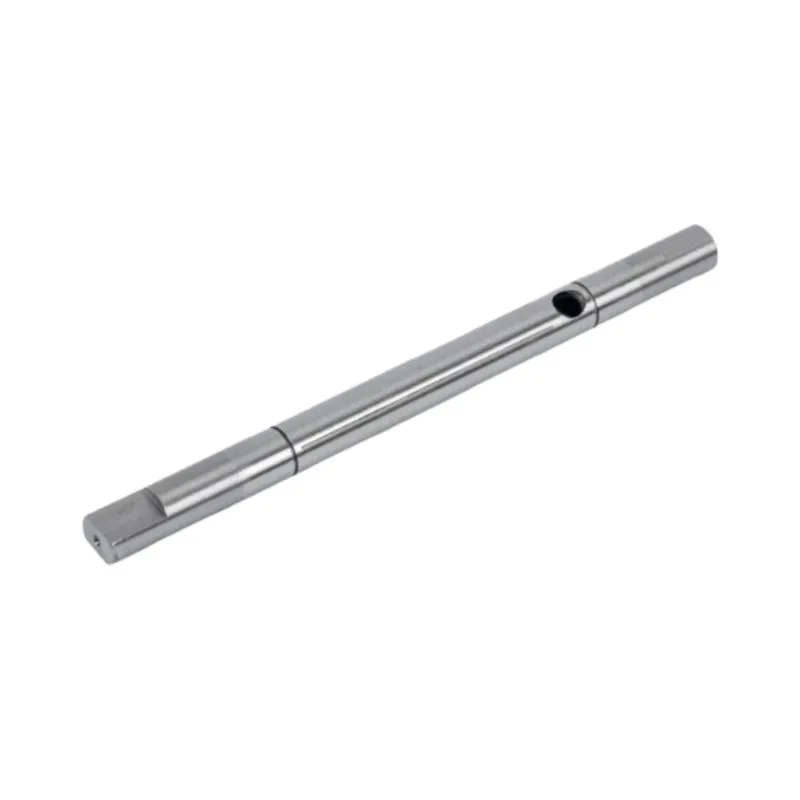
Mọi robot công nghiệp — từ cánh tay có khớp nối sáu trục đến bộ chọn SCARA và cobot cộng tác — đều phụ thuộc vào giao diện cơ học cơ bản giữa mô tơ servo và tải được dẫn động:Trục động cơ robot công nghiệp. Phần tử hình trụ này truyền công suất quay từ động cơ đến hộp số, bộ truyền động điều hòa hoặc khớp trực tiếp, chuyển đổi mô-men xoắn điện từ thành chuyển vị cơ học được điều khiển. Nếu không có trục động cơ được thiết kế tỉ mỉ, ngay cả các thuật toán điều khiển tiên tiến nhất cũng không thể mang lại độ chính xác về vị trí, khả năng lặp lại hoặc khả năng đáp ứng động mà dây chuyền sản xuất hiện đại yêu cầu.
Trục động cơ trong ứng dụng robot gặp phải một loạt ứng suất vận hành riêng biệt. Nó phải chịu được khả năng tăng và giảm tốc nhanh, chu kỳ khởi động-dừng thường xuyên, tải mô-men xoắn thay đổi và đôi khi là các điều kiện môi trường khắc nghiệt — tất cả trong khi vẫn duy trì độ trung thực về vị trí ở mức dưới micron. Không giống như trục trong máy móc đa năng, trục động cơ rô-bốt hoạt động trong hệ thống servo vòng kín, trong đó bất kỳ phản ứng ngược, cuộn dây xoắn hoặc đảo chiều hướng tâm nào đều trực tiếp làm ảnh hưởng đến quỹ đạo của bộ phận tác động cuối. Điều này đặt ra những yêu cầu đặc biệt về độ chính xác hình học, tính toàn vẹn vật liệu và chất lượng bề mặt của trục.
Về bản chất,Trục động cơ robot công nghiệpkhông chỉ là một thanh quay đơn giản; đó là một giao diện chính xác kết hợp đầu ra điện từ của động cơ với đầu ra cơ học của robot. Hiệu suất của nó ảnh hưởng đến hiệu quả sử dụng năng lượng, khả năng tản nhiệt, đặc tính rung và cuối cùng là tuổi thọ sử dụng của toàn bộ hệ thống truyền động. Do đó, sự hiểu biết thấu đáo về kỹ thuật của thành phần này là không thể thiếu đối với các nhà thiết kế hệ thống robot, kỹ sư bảo trì và chuyên gia mua sắm.
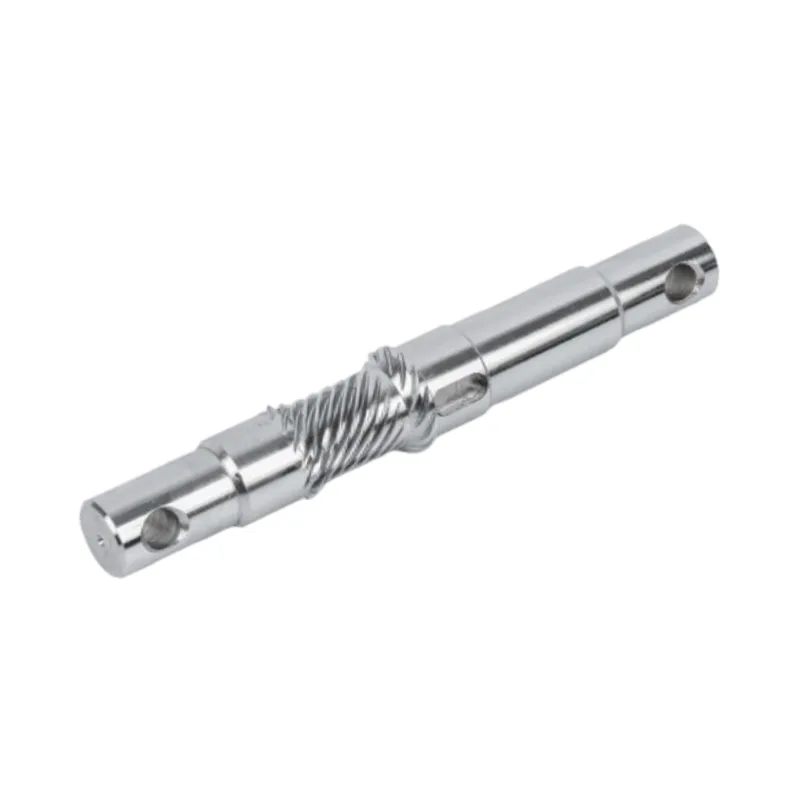
2. Nguyên tắc thiết kế cốt lõi cho trục động cơ hiệu suất cao
Thiết kế trục động cơ cho robot công nghiệp bắt đầu bằng việc nắm bắt rõ ràng các yêu cầu cơ học của ứng dụng. Không giống như trục truyền lực tiêu chuẩn, trục động cơ rô-bốt phải đáp ứng một bộ tiêu chí nghiêm ngặt giúp cân bằng độ bền, độ cứng, trọng lượng và trạng thái động.
2.1 Truyền mô-men xoắn và độ cứng xoắn
Nhiệm vụ chính của bất kỳ trục động cơ nào là truyền mô-men xoắn. Trong các khớp robot, trục phải truyền mô-men xoắn định mức của động cơ - và đôi khi là mô-men xoắn quá tải cực đại - mà không bị lệch góc quá mức. Độ cứng xoắn, được định nghĩa là tỷ số giữa mô men xoắn tác dụng và góc xoắn, là một thông số quan trọng. Độ cứng xoắn thấp tạo ra sự tuân thủ trong vòng servo, làm giảm băng thông điều khiển và làm suy giảm khả năng loại bỏ các nhiễu loạn bên ngoài của robot. Trục có độ cứng cao đảm bảo rằng vị trí yêu cầu của động cơ truyền trung thực đến đầu ra khớp, cho phép theo dõi đường đi chính xác.
Các kỹ sư xác định đường kính trục yêu cầu dựa trên ứng suất cắt tối đa và góc xoắn cho phép trên một đơn vị chiều dài. Đối với các ứng dụng robot có thời gian chu kỳ được đo bằng phần của giây, mô men quán tính cực của trục cũng phải được tối ưu hóa để giảm thiểu quán tính phản xạ ở động cơ — một yếu tố ảnh hưởng trực tiếp đến khả năng tăng tốc và mức tiêu thụ năng lượng. Trục rỗng, mang lại tỷ lệ độ cứng xoắn trên trọng lượng cao hơn, đôi khi được sử dụng trong rô-bốt hợp tác để giảm trọng lượng trong khi vẫn duy trì đủ công suất mô-men xoắn.
2.2 Cân bằng động và tốc độ tới hạn
Động cơ rô-bốt thường xuyên hoạt động ở tốc độ quay cao, đặc biệt là trong các nhiệm vụ gắp và đặt hoặc lắp ráp tốc độ cao. Trong những điều kiện như vậy, ngay cả sự mất cân bằng khối lượng nhỏ trong trục động cơ cũng tạo ra lực ly tâm kích thích rung động, tăng tải trọng ổ trục và tạo ra tiếng ồn có thể nghe được. Cân bằng động - được thực hiện trên các máy cân bằng chính xác - đảm bảo rằng trục khối lượng của trục trùng với trục quay của nó trong phạm vi dung sai chặt chẽ, thường đạt tiêu chuẩn ISO 1940 cấp G2.5 hoặc cao hơn.
Ngoài ra, tốc độ tới hạn của trục - tốc độ quay mà tại đó tần số uốn tự nhiên bị kích thích - phải cao hơn nhiều so với tốc độ vận hành tối đa. Điều này đòi hỏi phải lựa chọn cẩn thận tỷ lệ chiều dài trên đường kính của trục, khoảng cách ổ trục đỡ và đặc tính giảm chấn của vật liệu. Các nhà thiết kế thường sử dụng phân tích phần tử hữu hạn để dự đoán hình dạng chế độ và điều chỉnh hình học để tránh hiện tượng cộng hưởng, từ đó đảm bảo vận hành trơn tru trên toàn bộ dải tốc độ.
3. Lựa chọn vật liệu - Nền tảng của độ tin cậy
Việc lựa chọn chất liệu cho mộtTrục động cơ robot công nghiệpđược cho là quyết định có hậu quả nhất trong toàn bộ quá trình kỹ thuật. Đặc tính vật liệu xác định độ bền của trục, tuổi thọ mỏi, khả năng chống mài mòn, chống ăn mòn và độ ổn định kích thước trong chu trình nhiệt.
3.1 Thép hợp kim và các loại không gỉ
Hầu hết các trục động cơ robot công nghiệp đều được sản xuất từ thép hợp kim cacbon trung bình như 40Cr, 42CrMo4 hoặc các loại tương đương. Những vật liệu này cung cấp sự kết hợp tuyệt vời giữa độ bền kéo, độ dẻo dai và khả năng gia công. Đối với các ứng dụng yêu cầu khả năng chống ăn mòn vượt trội — chẳng hạn như rô-bốt cấp thực phẩm hoặc rô-bốt hoạt động trong môi trường dễ bị rửa trôi — ưu tiên sử dụng thép không gỉ như SUS420 hoặc 440C. Trục không gỉ cung cấp đủ độ cứng sau khi xử lý nhiệt đồng thời chống lại quá trình oxy hóa và tấn công hóa học.
Trục hiệu suất cao cũng có thể kết hợp các phương pháp xử lý bề mặt như thấm nitơ, cacbon hóa hoặc làm cứng cảm ứng để tạo ra vỏ chống mài mòn trong khi vẫn giữ được lõi dẻo dai. Cấu trúc vỏ-lõi này đặc biệt có giá trị trong các khớp robot trong đó trục tiếp xúc với vòng bi, vòng đệm hoặc khớp nối trục tạo ra ứng suất tiếp xúc tập trung.
3.2 Xử lý nhiệt và làm cứng bề mặt
Xử lý nhiệt làm biến đổi cấu trúc vi mô của nguyên liệu thô để đạt được các tính chất cơ học mong muốn. Làm nguội và ủ tạo ra cấu trúc martensitic đồng nhất với cường độ năng suất cao và độ bền gãy tốt. Đối với các trục chịu mỏi tiếp xúc lăn - chẳng hạn như các trục chịu tải hướng tâm xuyên qua vòng bi - độ cứng bề mặt 55–62 HRC thường được chỉ định để chống rỗ và nứt vỡ.
Điều quan trọng cần lưu ý là độ cứng quá mức có thể làm giảm độ dẻo dai và tăng khả năng bị gãy giòn khi chịu tải sốc. Do đó, quy trình xử lý nhiệt phải được kiểm soát cẩn thận để đạt được sự cân bằng tối ưu giữa độ bền bề mặt và khả năng phục hồi lõi — sự cân bằng mà các nhà sản xuất có kinh nghiệm đã tinh chỉnh qua hàng thập kỷ tối ưu hóa quy trình.
4. Quy trình sản xuất định hình độ chính xác
Việc chuyển phôi vật liệu thành trục động cơ hoàn thiện đáp ứng dung sai dưới micron đòi hỏi một quy trình sản xuất nhiều giai đoạn, mỗi giai đoạn góp phần tạo nên chất lượng hình học và bề mặt cuối cùng.
4.1 Tiện và mài CNC
Quá trình sản xuất thường bắt đầu bằng tiện CNC, trong đó phôi thanh thô được gia công thành hình dạng gần như lưới, tạo ra các đường kính, vai, ren và rãnh then theo bậc. Máy tiện CNC hiện đại được trang bị dụng cụ trực tiếp có thể thực hiện các nguyên công phay và khoan trong một thiết lập duy nhất, giảm lỗi định vị tích lũy.
Sau khi tiện, trục trải qua quá trình mài chính xác - không có tâm hoặc hình trụ - để đạt được dung sai kích thước cuối cùng và độ bóng bề mặt. Quá trình mài sẽ loại bỏ vài phần trăm milimet vật liệu cuối cùng, tạo ra các bề mặt có giá trị độ nhám (Ra) thấp tới 0,2–0,4 µm. Mức độ hoàn thiện này rất cần thiết để lắp ổ trục phù hợp, hiệu suất bịt kín và giảm ma sát trong quá trình vận hành.
Đối với các trục có chốt, răng bánh răng hoặc các đặc điểm phức tạp khác, có thể sử dụng các nguyên công bổ sung như mài, tạo hình hoặc chuốt. Mỗi hoạt động đưa ra một bộ dung sai riêng phải được quản lý trong phạm vi kích thước tổng thể.
4.2 Kiểm soát chất lượng và đo lường
Việc đảm bảo chất lượng trong sản xuất trục động cơ phụ thuộc vào sự kết hợp giữa đo trong quá trình và kiểm tra lần cuối bằng máy đo tọa độ (CMM), bộ so sánh quang học và máy đo biên dạng bề mặt. Các phép đo chính bao gồm:
- Đường kính tại các cổ ổ trục quan trọng (thường được kiểm soát ở mức ± 0,005 mm hoặc chặt hơn)
- Độ đồng tâm giữa nhiều đường kính
- Độ thẳng và hình trụ
- Độ nhám bề mặt và độ gợn sóng
- Hồ sơ độ cứng từ bề mặt đến lõi
Các nhà sản xuất tiên tiến cũng sử dụng các phương pháp kiểm tra không phá hủy như kiểm tra hạt từ tính hoặc kiểm tra dòng điện xoáy để phát hiện các khuyết tật dưới bề mặt có thể làm giảm độ bền mỏi. Mỗi trục vượt qua các cuộc kiểm tra nghiêm ngặt này sẽ có quyền được lắp đặt vào một rô-bốt sẽ thực hiện hàng triệu chu kỳ trong suốt thời gian sử dụng của nó.
5. Dung sai, độ hoàn thiện bề mặt và tính toàn vẹn hình học
cácTrục động cơ robot công nghiệphoạt động trong một thế giới được đo bằng micron. Dung sai áp dụng cho các tính năng quan trọng của robot sẽ trực tiếp xác định độ chính xác về vị trí, khả năng lặp lại và độ tin cậy lâu dài của rô-bốt.
Đối với các trục ổ trục, dung sai đường kính điển hình nằm trong khoảng từ ±0,005 mm đến ±0,010 mm, tùy thuộc vào loại ổ trục và cấp độ lắp. Dung sai chặt chẽ hơn — thấp tới ±0,002 mm — được chỉ định cho các ứng dụng có độ chính xác cực cao như rô-bốt xử lý chất bán dẫn hoặc rô-bốt y tế. Độ đồng tâm giữa các cổ trục thường được giữ ở mức 0,01 mm hoặc ít hơn để tránh đảo hướng tâm có thể gây ra rung động và giảm tuổi thọ ổ trục.
Bề mặt hoàn thiện cũng quan trọng không kém. Bề mặt trục gồ ghề làm tăng ma sát, tăng tốc độ mài mòn của vòng đệm và tạo ra các vị trí tạo mầm cho các vết nứt do mỏi. Đối với trục động cơ rô-bốt, độ hoàn thiện bề mặt Ra 0,4 µm hoặc cao hơn là tiêu chuẩn, với một số ứng dụng yêu cầu Ra 0,2 µm trên bề mặt bịt kín. Để đạt được độ hoàn thiện như vậy không chỉ đòi hỏi phải mài có tay nghề cao mà còn phải kiểm soát cẩn thận độ nhám của bánh mài, chất làm mát và tốc độ tiến dao.
Dung sai hình học - bao gồm độ thẳng, độ tròn và độ trụ - đảm bảo rằng trục vẫn nằm trong đường bao dự định khi nó quay. Bất kỳ sai lệch nào so với hình dạng hoàn hảo sẽ chuyển thành tải theo chu kỳ trên vòng bi và vòng đệm, cuối cùng là rút ngắn khoảng thời gian bảo trì của rô-bốt. Tác động tích lũy của các dung sai này là trục động cơ được sản xuất phù hợp cho phép rô-bốt đạt được độ lặp lại định mức — thường là ± 0,02 mm hoặc cao hơn — trên toàn bộ phạm vi làm việc của nó.
6. Các phương thức thất bại và chiến lược phòng ngừa
Ngay cả trục động cơ được thiết kế tốt nhất cũng có thể bị hỏng nếu gặp phải các điều kiện vượt quá giới hạn thiết kế của nó. Hiểu được các dạng hư hỏng phổ biến giúp các nhà thiết kế và kỹ sư bảo trì thực hiện các biện pháp phòng ngừa giúp kéo dài tuổi thọ của trục và giảm thời gian ngừng hoạt động ngoài dự kiến.
Gãy xương do mỏilà cơ chế hư hỏng phổ biến nhất trong trục quay. Ứng suất uốn hoặc xoắn theo chu kỳ lặp đi lặp lại, thường bị trầm trọng hơn do sự tập trung ứng suất tại các rãnh then, vai hoặc các mặt tiếp xúc vừa khít, gây ra các vết nứt lan truyền cho đến khi đứt gãy cuối cùng. Các chiến lược phòng ngừa bao gồm bán kính phi lê lớn, mài mòn bề mặt để tạo ra ứng suất dư nén và kiểm soát cẩn thận tải trọng vận hành để tránh vượt quá giới hạn độ bền.
Mặc và băn khoănxảy ra tại các bề mặt tiếp xúc nơi trục tiếp xúc với vòng bi, vòng đệm hoặc khớp nối. Chuyển động vi mô dưới tải có thể tạo ra các mảnh vụn mài mòn làm tăng tốc độ mất vật liệu và làm giảm độ vừa vặn. Lớp phủ bề mặt cứng, bôi trơn thích hợp và duy trì khớp nối chính xác là những biện pháp đối phó hiệu quả.
Uốn hoặc lệchdưới tải trọng hướng tâm quá mức có thể làm cho trục tiếp xúc với các bộ phận đứng yên hoặc gây ra hiện tượng lệch trục trong bộ truyền động. Điều này đặc biệt có liên quan ở những rô-bốt có cánh tay đúc hẫng dài, trong đó trục động cơ có thể chịu được tải trọng quá lớn. Việc tăng đường kính trục, sử dụng vật liệu có độ bền cao hơn hoặc di chuyển vòng bi đến gần điểm tải hơn có thể giảm thiểu rủi ro này.
Ăn mòn và rỗảnh hưởng đến các trục hoạt động trong môi trường ẩm ướt, có tính ăn mòn hóa học hoặc bị rửa trôi. Các loại thép không gỉ, lớp phủ bảo vệ như mạ kẽm hoặc niken điện phân và các quy trình vệ sinh thường xuyên giúp duy trì tính toàn vẹn bề mặt của trục.
Giám sát tình trạng thường xuyên - bao gồm phân tích độ rung, giám sát nhiệt độ và kiểm tra kích thước định kỳ - cho phép phát hiện sớm các lỗi đang phát triển, cho phép hành động khắc phục trước khi xảy ra sự cố nghiêm trọng. Cách tiếp cận chủ động này là đặc điểm nổi bật của các chương trình bảo trì robot đẳng cấp thế giới.
7. Câu hỏi thường gặp
Bạn đang tìm kiếm một đối tác đáng tin cậy cho các bộ phận của hệ thống truyền động robot của mình?
Quan Sóckết hợp chuyên môn sản xuất chính xác hàng thập kỷ với khả năng mài và CNC tiên tiến để sản xuất trục động cơ đáp ứng các ứng dụng robot đòi hỏi khắt khe nhất.
Từ lựa chọn vật liệu và xử lý nhiệt đến kiểm tra lần cuối, mọi trục đều được thiết kế để đạt được hiệu suất, độ bền và tính nhất quán.
Liên hệ với chúng tôiđể thảo luận về yêu cầu của bạn